24G人体移动跟踪轨迹雷达模块使用说明书 |
JXLD-GZ |
|
第一章产品简介
1.1 产品概述
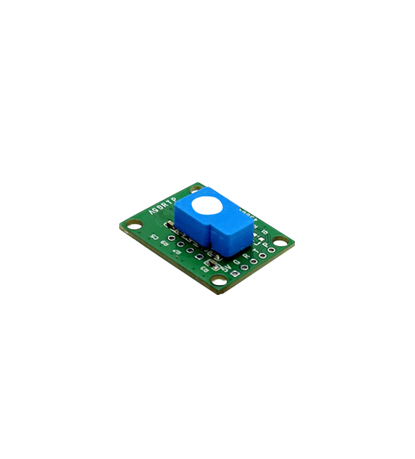
运动目标跟踪是指在区域内实时跟踪运动目标所在的位置,实现对区域内运动目标测距、测角和测速。JXLD-GZ是精讯科技24G毫米波雷达系列中的运动目标跟踪传感器模组,包含极简化24 GHz雷达传感器硬件和智能算法固定。本方案主要应用在家庭、办公和酒店等普通室内场景,实现对运动人体的定位跟踪。
1.2产品特点
l 24GHz ISM频段
l 整合智能毫米波雷达芯片和智能算法固件
l 精准运动目标定位和跟踪
l Farth探测距离5m
l 超小模组尺寸
l 挂壁安装
l 方位角±60°
1.3 应用场景
l 智能家具
l 智能卫浴
l 智能照明
l 智能商业
1.4产品参数
参数名称 | 参数内容 |
频率 | 24G-24.25GHz |
扫频带宽 | 250MHz(符合CE/FCC认证标准) |
调制方式 | FMCW |
供电电压 | 5V |
探测角度 | 方位角±60°/俯仰角±35° |
检测距离 | 最大感应距离5m |
距离分辨率 | 0.75m |
测距精度 | 0.15m |
角度精度 | 2°~20° |
数据刷新率 | 10Hz |
环境温度 | -40℃~+85℃ |
数据格式 | 串口ASCII |
封装形式 | 默认1.5mm 4Pin母座(可定制) |
表1
第二章产品硬件
2.1 产品外观

2.2产品规格

第三章使用说明
3.1 管脚图示说明

脚序 | 名称 | 功能说明 |
1 | VDD | 输入电源 |
2 | GND | 接地 |
3 | TX | 发送数据 |
4 | RX | 接收数据 |
5 | OI | 输入/输出 |
表2
3.2 安装说明

3.3 上位机使用
模块上电后输出点云,打开上位机,选择对应串口,即可进行点云、聚类、跟踪显示。
图5
3.4 使用注意事项
如果雷达需要安装外壳,则外壳必须在24GHz频段具有良好的透波特性,具不能含有金属或对电磁波有屏蔽作用的材料
本产品需要安装在合适的环境中,如在以下环境中使用,检测效果将受到影响:
l 感应区域内存在维持运动的非人物体,如动物,持续摆动的窗帘和正对风口的大株绿植等。
l 感应区域内存在大面积强反射平面,强反射物正对雷达天线会造成干扰
l 挂壁安装时,需要考虑室内顶部的空调、电风扇等外部的干扰因素
3.5 使用注意事项
l 要尽量保证雷达天线正对要检测的区域,且天线四周开阔无遮挡
l 要保证雷达安装位置牢固、稳定,雷达本身的晃动将影响检测效果
l 要保证雷达的背面不会有物体运动或震动。由于雷达波具有穿透性,天线信号背部可能会检测到雷达背面的运动物体。可以采用金属屏蔽罩或者金属背板,对雷达背瓣进行屏蔽,减弱雷达背面物体造成的影响
l 由于目标的提醒,状态,RCS等不同,目标距离精度会有波动;同时最远距离也会稍有波动
l 存在多个24GHz频段雷达时,请不要波束正对,尽量远离安装,以避免可能的相互干扰
l 为了满足板载天线的性能,天线周边禁止放置金属件,远离高频器件
第4章通信协议
4.1通讯基本参数
参数 | 数据格式 | 内容 |
帧头 | 2Byte(16 位无符号整型) | A9 9D |
数据长度 | 4Byte(32位无符号整型) | 数据长度不包含帧头和数据长度 |
帧间隔 | 2Byte(16位无符号整型) | 间隔,单位ms |
点云帧 | 1Byte | 01h:仅点云数据包 02h:仅聚类数据包 03h:点云数据包+聚类数据包 |
点云数据包 | 1Byte | 01h:点云数据包 02h:聚类数据包 |
点云目标数 | 2Byte(16位无符号整型) | 当前包的个数 |
数据 | 9Byte(DataType==01h ) | dx1(2Byte)+Idx2(2Byte)+Idx3(1Byte)+PowABS(4Byt e) |
12Byte (DataType == 02h ) | rangeIdx(4Byte)+velIdx(4Byte)+angleIdx(4Byte) |
表3
4.2数据包解析
4.2.1 点云数据包
Idx1 | 2Byte | 16位无符号整型 |
Idx2 | 2Byte | 16位无符号整型 |
Idx3 | 1Byte | 8位无符号整型 |
PowABS | 4Byte | 32位定点数U(32,16) 即高16bit表示整数部分,单位1; 低16bits为小数部分,单位2^(-16) |
表4
1、距离计算:
距离结果为无符号数,单位m
距离=ldx1*RANGE_ACC
2、速度计算:
速度结果为有符号数,单位m/s
速度= ldx1*VELOCITY_ACC
3、角度计算:
角度结果为有符号数,单位为(°)
if idx3 < (ANGLE_SCALE/2)
Angle = asin( Idx3/(ANGLE_SCALE/2))*180/pi
else
Angle = asin( (Idx3-ANGLE_SCALE)/(ANGLE_SCALE/2))*180/pi
End
4.2.2 聚类数据包
Rangeldx | 4Byte | 32位无符号整型 |
Velidx | 4Byte | 32位无符号整型 |
Angleix | 4Byte | 32位无符号整型 |
表5
1、距离计算:
距离结果为无符号数,单位m
距离=RangeIdx/4096.0f * RANGE_RES
2、速度计算:
速度结果为有符号数,单位m/s
速度=(VelIdx/4096.0f) * VELOCITY_RES
3、角度计算:
角度结果为有符号数,单位为(°)
角度=asin((AngleIdx/4096.0f)/(ANGLE_SCALE/2))*180/pi
4.3协议举例
A9 9D21 00 00 0032 00010103 0008 00 F7 FF 1E 8D 08 00 0010 00 F7 FF 1E 1C 0B 00 0018 00 F7 FF 1E D9 06 00 00
A9 9D //帧头
21 00 00 00 //数据长度
32 00 //帧间隔50ms
01 //点云帧
01 //点云数据包
03 00 //点云目标数
08 00 F7 FF 1E 8D 08 00 00 //idx1+idx2+idx3+power
10 00 F7 FF 1E 1C 0B 00 00 //idx1+idx2+idx3+power
18 00 F7 FF 1E D9 06 00 00 //idx1+idx2+idx3+power
4.4 协议释义
RANGE_RES | 0.322265 | m |
VELOCITY_RES | 0.761452 | m/s |
RANGE_ACC | 0.040283 | m |
VELOCITY_ACC | 0.095181 | m/s |
ANGLE_SCALE | 64 | |
ANGLE_ACC | 0.03125 | rad |
示例:
08 00 F9 FF 3F 12 24 00 00 //idx1+idx2+idx3+powe
08 00 -> Idx1 = 8
F9 FF-> Idx2 = -7
3F-> Idx3= 63
12 24 00 00-> powerABS = 0x00002412 ( U(32,16) -> 0+9234*2^(-16) -> 0.1409
距离= Idx1 * RANGE_ACC = 8*0.040283 = 0.322264m
速度= Idx2 * VELOCITY_ACC = -7 * 0.095181 = -0.666267m/s
因为idx3(63) > (ANGLE_SCALE/2)(32)
角度= asin((Idx3-ANGLE_SCALE)/(ANGLE_SCALE/2))*180/pi = asin(-1/32)*180/pi = -1.790